
2026年8月7日至9日,2026国际制导、导航与控制学术会议(International Conference on Guidance, Navigation and Control, ICGNC 2026)在广西桂林召开。我院学生沈姿彤与指导老师李权共同完成的学术成果被大会录用,并受邀现场参会,在分会场作口头学术汇报,展现了我院学生积极参与科研创新和学术交流的良好风貌。
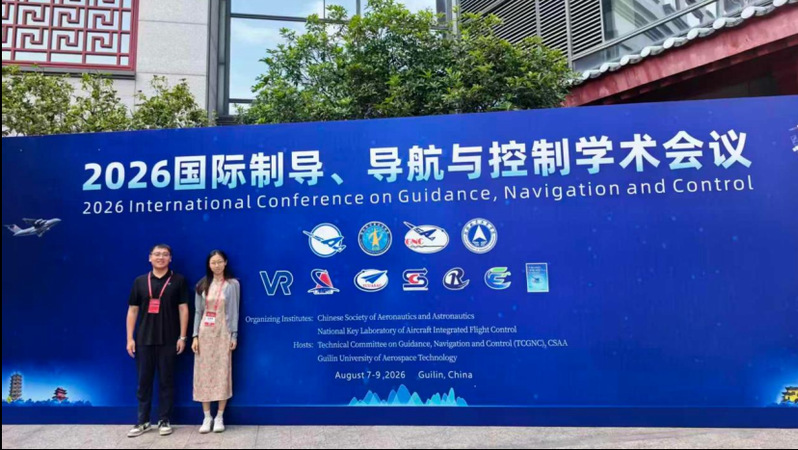
ICGNC是制导、导航与控制领域最具影响力的学术会议之一。本届会议由中国航空学会等单位联合主办,汇聚了国内外高校、科研院所及行业专家学者,围绕飞行器智能控制、自主集群协同、复杂环境感知与规划等前沿方向开展深入交流与研讨。
会议期间,我院学生沈姿彤在分会场作学术汇报,论文题目为《Hierarchical Planning Method for UAV Swarms Based on Deep Reinforcement Learning and Quantum-Assisted Optimization Framework》。该研究聚焦复杂多变环境下大规模无人机集群的任务与轨迹规划问题,构建了融合深度强化学习动态决策能力与量子辅助优化组合寻优能力的分层规划框架,旨在提升复杂约束条件下多无人机协同规划效率与冲突消解能力,为低空智联网环境下的无人机集群协同控制与任务执行提供新的研究思路。汇报过程中,沈姿彤围绕研究背景、方法设计、算法框架及实验结果进行了系统介绍,并与现场专家学者开展交流,展现了扎实的专业素养和良好的学术表达能力。
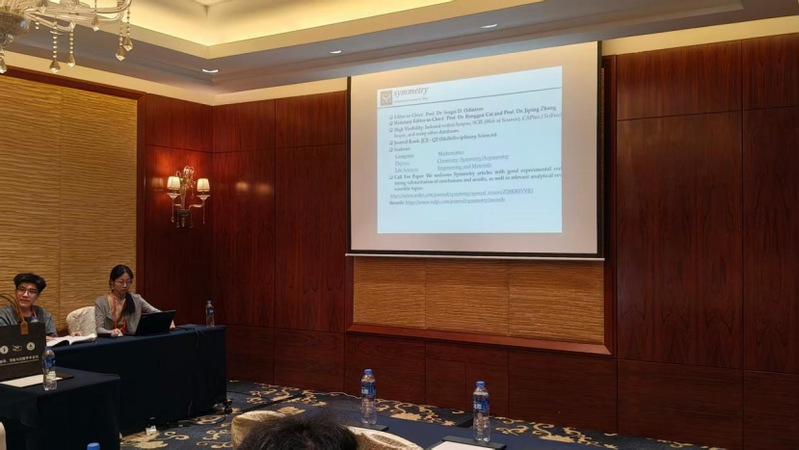
此次学术成果的顺利录用与会议展示,凝结了师生共同的科研投入。在论文选题、算法建模、仿真验证及英文论文撰写过程中,指导老师李权悉心指导、严格把关;学生在科研实践中持续钻研,不断完善研究方法与实验结果,在解决具体科研问题的过程中提升了专业能力和科研素养。
学院始终重视学生科研创新能力培养,积极鼓励和支持学生参与科研项目及国内外学术交流活动。未来,学院将继续搭建科研创新与学术交流平台,发挥教师科研项目和科研团队的育人作用,引导更多学生主动参与科研实践,不断提升创新意识与科研能力。
文、图/沈姿彤 审核/王玉玺
